

اضافه کردن روتاری (محور A) یا آپدیت فریمور میتواند امکانات تازهای به دستگاه بدهد. ولی آپدیت اشتباه هم میتواند دستگاه را از کار بیندازد. قانون اول این است: قبل از هر تغییری از تنظیمات پشتیبان بگیر. برای سختافزار روتاری، روتاری CNC و روتاری لیزر را ببین.
اضافه کردن محور A
پشتیبانگیری

- در GRBL، خروجی $$ را در یک فایل متنی ذخیره کن.
- در Mach3، از پوشهٔ پروفایل (فایل XML) کپی بگیر.
- در Ruida، طبق منابع قبل از آپدیت فریمور همهٔ پارامترها را از نرمافزار (مثل LightBurn یا RDWorks) در فایل ذخیره کن.
گام بر درجه
فرمول: (گام موتور × میکرواستپ × نسبت گیربکس) ÷ ۳۶۰. برای موتور ۲۰۰ گام با میکرواستپ ۱۶ و بدون گیربکس: ۳۲۰۰ ÷ ۳۶۰ ≈ ۸٫۸۸۹ گام بر درجه.
تنظیم در کنترلر

- grblHAL: فریمور باید با N_AXIS=4 ساخته شده باشد. با $376=1 محور A را چرخشی کن، $103 را گام بر درجه بگذار و برای چرخش بینهایت $133=0 بزن.
- Mach3: در Config › General Config گزینهٔ Axis is angular را برای A فعال کن. بعد در Motor Tuning › A Axis گام بر درجه را وارد کن.
کالیبراسیون
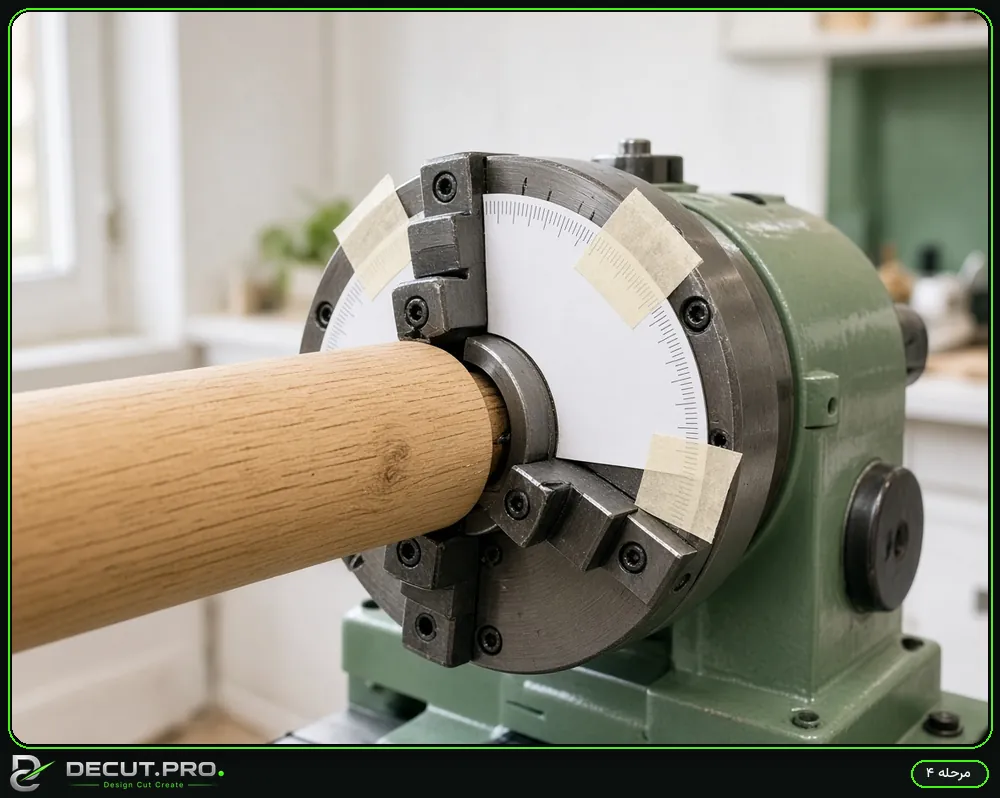
یک علامت روی سهنظام بزن و دستور G91 G0 A360 را اجرا کن. باید دقیقاً یک دور کامل بچرخد. در Mach3، ابزار کالیبراسیون محور میتواند مقدار درست را حساب کند.
آپدیت فریمور
- فقط فریموری را نصب کن که مخصوص همان مدل برد است و از سازنده یا فروشنده گرفتهای.
- وسط آپدیت برق قطع نشود. اگر برق منطقه ناپایدار است، از UPS استفاده کن (برق و UPS).
- بعد از آپدیت، پارامترها را دوباره بررسی کن. ممکن است به پیشفرض برگشته باشند.
سوالات متداول
Uno با GRBL معمولی محور چهارم میگیرد؟
GRBL استاندارد روی Uno سه محوری است. یا از فورکهای چهارمحوری استفاده کن، یا به برد ۳۲ بیتی با grblHAL مهاجرت کن (آردوینو و GRBL).
به جای محور جدا، از کانال Y استفاده کنم؟
در بعضی دستگاهها موقع کار روتاری، کابل موتور Y را به روتاری وصل میکنند. در این حالت، گام بر میلیمتر Y باید برای روتاری تنظیم شود و بعد به حالت قبل برگردد.
منابع و مطالعهٔ بیشتر
- grblHAL — Defaults and profile configuration
- grblHAL core — Issue #333: Rotational axis A, B or C
- grblHAL core — config.h reference
- MachMotion Knowledge Base — Mach3: Setting up a rotary axis
- Machsupport forum — A-axis rotary question for Mach3
راهنماهای مرتبط
- ساخت دستگاه کوچک CNC یا لیزر با آردوینو و GRBL: نصب فریمور، تنظیم Vref درایور A4988 و DRV8825 و پارامترهای $
- روتاری و محور چهارم CNC: کالیبرهٔ گام بر درجه، مرکز کردن قطعه و جیکد Wrapped در Aspire
- روتاری لیزر برای لیوان، لوله و اجسام استوانهای: غلتکی یا سهنظام، تنظیم در RDWorks و LightBurn
- فریمور و مینبرد پرینتر سهبعدی: Marlin یا Klipper، نصب Klipper با Mainsail یا Fluidd و درایورهای بیصدای TMC2209
همهٔ راهنماهای آموزشی · ابزارهای آنلاین · کتابخانهٔ طرحهای برش